„Axis Robotics“ atvirasis šaltinis yra vienas didžiausių „Franka Arm“ modeliavimo duomenų rinkinių, skirtų fiziniam AI
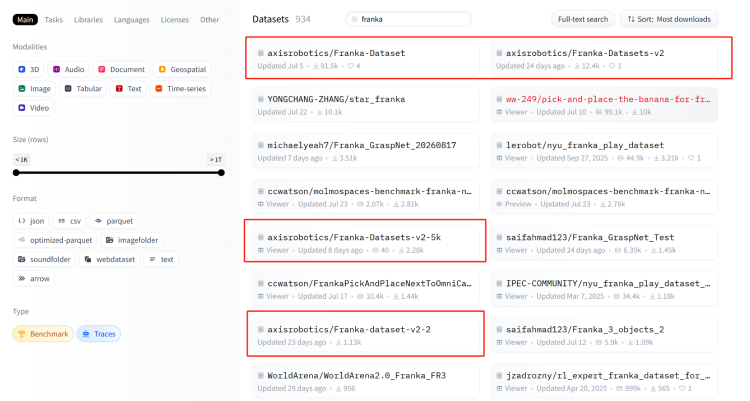
„Axis Robotics“ išleido „Axis Sim“ duomenų rinkinys V1vienas didžiausių atvirojo kodo modeliavimo duomenų rinkinių, skirtų „Franka“ rankos manipuliavimui, su viešai prieinamu visu duomenų rinkiniu, mokymo kodu ir etalonais. V1 sukurtas iš daugiau nei 50 000 žmogaus nuotoliniu būdu valdomų modeliavimo trajektorijų, kurios atliekamos 207 manipuliavimo užduotimis ir 60 000 ir daugiau scenos variantų imituotoje Franka Research 3 rankoje.
Šis duomenų rinkinys sulaukė daugiau nei 160 000 atsisiuntimų, todėl tai yra dažniausiai atsisiųstas atvirojo kodo modeliavimo Franka manipuliavimo duomenų rinkinys Hugging Face. Etalonuose nuolatinis treniruotės V1 padidino π0,5 ir viršijo apimtį atitinkančią RoboCasa bazinę liniją, o kiekvienas rezultatas buvo atviras ir patikrinamas.
„Axis Robotics“ kuria aukščiausią fizinio dirbtinio intelekto duomenų sujungimo variklį – vertikaliai integruotą sistemą, apimančią didelio masto modeliavimą, egocentrišką realaus pasaulio gaudymą, humanoidinį manipuliavimą lokomis ir žmogaus valdomus DAgger treniruotes. Bendrovė surinko 12 milijonų dolerių pradinio finansavimo, vadovaujamo Hack VC, dalyvaujant Nomad Capital, Pi Network Ventures, 10K Ventures ir angelams investuotojams.
Statymas prieš „tik švarius duomenis“
Įprasta prielaida robotikoje yra ta, kad demonstracijos turi būti beveik optimalios, kad būtų galima pradėti – filtruoti iki ekspertų trajektorijų, standartizuoti sąranką ir išmesti bet kokį triukšmingą veiksmą, kol bus saugu mėgdžioti. „Axis“ disertacija veikia kitu būdu: duomenų kokybė gyvuoja paskirstymo lygyje, o ne vienoje trajektorijoje. Kai didelė ir pakankamai įvairi minia sukuria triukšmingas, neoptimalias trajektorijas ir jų klaidos yra nekoreliuojamos, triukšmas tampa vidutiniškas ir treniruočių metu išlieka darbo politika.
„Axis Sim Dataset V1“ šį disertaciją išbando viešai. Jo trajektorijos apima paėmimą ir padėjimą, krovimą, išpylimą, manipuliavimą su artikuliuotu objektu ir įrankių naudojimą – visa tai surinko per „Axis“ naršykle pagrįstą teleoperacijos platformą „Axis Hub“ paskirstyta minia, o ne viena ekspertų komanda. Duomenų rinkinys buvo sukurtas kartu su mokslininkais iš UC Berkeley, Johns Hopkins, Mičigano universiteto ir kitų institucijų.
Tokio masto rezultatai
LIBERO-Plus, nuolatinis treniruotės V1 padidina π0,5 nuo 83,9% iki 88,8% sėkmės ir 37,3% viršija apimtį atitinkančią RoboCasa365 bazinę liniją. Našumas nuosekliai gerėja, nes iš anksto paruošiami duomenys padidina nuo 25 % iki 100 % duomenų rinkinio, o nematyti prisotinimo, o tai įrodo, kad nauda gaunama iš įvairovės ir aprėpties, o ne dėl vienkartinio smūgio. Didžiausi patobulinimai atsiranda dėl fotoaparato, jutiklio triukšmo ir išdėstymo trikdžių – tikslios ašies, kurias „Axis“ nustato atsitiktinai generuojant.
Grupė teigia, kad V2 jau vykdomas, padidindamas iki 1,2 milijono trajektorijų per 1 200 užduočių, apibendrindamas įvairius įkūnijimus ir keleto VLA modelių rezultatus, rodančius, kad neoptimalūs modeliavimo duomenys sukuria tvirtą politiką.
Variklis už duomenų rinkinio
Duomenų rinkinys yra vienas didesnio, aktyviai besijungiančio duomenų variklio išvesties. Kai tradicinis duomenų tiekėjas renka iki nustatytos specifikacijos ir sustoja, „Axis“ naudoja modelio našumą ir gedimų atvejus, kad nustatytų, kas turėtų būti renkama toliau, todėl kiekvienas mokymo ciklas informuoja kitą. Šis variklis veikia pagal hibridinę strategiją keturiose duomenų linijose, o visos keturios dabar veikia dideliu mastu:
- Modeliavimas: daugiau nei 200 000 paskirstytų bendraautorių sistemoje „Axis Hub“, 3 populiariausioje „dApp“ bazėje, sukuriančioje 4,7 mln. ir daugiau trajektorijų 13 versijų.
- Egocentriškas: valdomas 1 000 ir daugiau visą darbo dieną dirbančių, QC apmokytų kolekcionierių tinklas, fiksuojantis pirmojo asmens veiklą tikruose namuose ir įmonėse 14 pramonės šakų: jau dirbama 200 000 ir daugiau valandų ir kasdien auga 4 000 ir daugiau valandų, naudojant Vicon patikrintą rankos pozą.
- Loko-manipuliacija: 500 ir daugiau valandų derinant mobilumą ir miklumą naudojant tikrus humanoidus (Unitree G1, Booster T2) naudojant aparatinės įrangos agnostinį teleoperavimą.
- Žmogaus valdomas DAgger po treniruotės: daugiau nei 500 valandų žmogaus ciklo korekcijos, skirtos diegimo kraštui.
Kiekviena užduotis ir trajektorija yra užfiksuojama grandinėje „Base“, kad būtų galima nustatyti kilmę, o bendradarbiai apdovanojami už patikrintą darbo kokybę.
Nuo atvirų duomenų iki komercinio diegimo
Be atviro šaltinio modeliavimo duomenų, „Axis“ dirba tiesiogiai su robotų įkūnijimo įmonės sukurti pritaikytus, konkrečiam variantui būdingus duomenų vamzdynus ir modelių prioritetus.
Kaip pirmasis „Booster Robotics“ sim duomenų partneris, „Axis“ atkūrė tikrąją „Booster“ darbo erdvę kaip pagal užduotis suderintą skaitmeninį dvynį, paskirstyti bendradarbiai surinko joje daugiau nei 42 000 modeliavimo epizodų ir anksčiau juos distiliavo į „Booster“ specifinį modelį. Su tik 30 realių robotų demonstracinių versijų, ankstesnė versija pasiekė 87,5 % sėkmės, palyginti su 37,5 % π0,5, atitinkančia π0,5 naudojant pusę realaus pasaulio demonstracijų.
Kiti partneriai apima įsikūnijimo įmonės (Feagine Robotics), modelių įmonės (Manycore Tech, Dexmal) ir pramoninė automatika („Lotus Cars“, „Geely Auto“). Axis taip pat tiekia grandininiai robotikos tinklai: „BitRobot“ „Solana“ ir „OpenRoboto“ „Bittensor“.
Iš naujo apibrėžti fizinio AI duomenų fondą
„Fizinio AI ateitis nėra statinis duomenų rinkinys, kurį atsisiunčiate vieną kartą“, – sakė „Axis Robotics“ įkūrėjas Chrisas Fengas. „Tai variklis, kuris nuolat gamina duomenis, kurių modeliui reikia toliau. Skalė suteikia jums plačią aprėptį. Įvairovė užtikrina nešališką triukšmą. Uždaras ciklas kiekvieną gedimą paverčia pažanga. Tai ir susideda.”
„Axis“ įkūrė mokslininkai iš UC Berkeley, CMU, Georgia Tech ir SJTU kartu su serijiniais įkūrėjais, kurie vartotojų platformas padidino iki daugiau nei 30 milijonų vartotojų. Jos tyrimus konsultuoja Jiachen Li, Georgia Tech profesoriaus asistentas.
Popierinė nuoroda:
Projekto puslapis:
Duomenų rinkinio nuoroda:
Github kodų bazė: